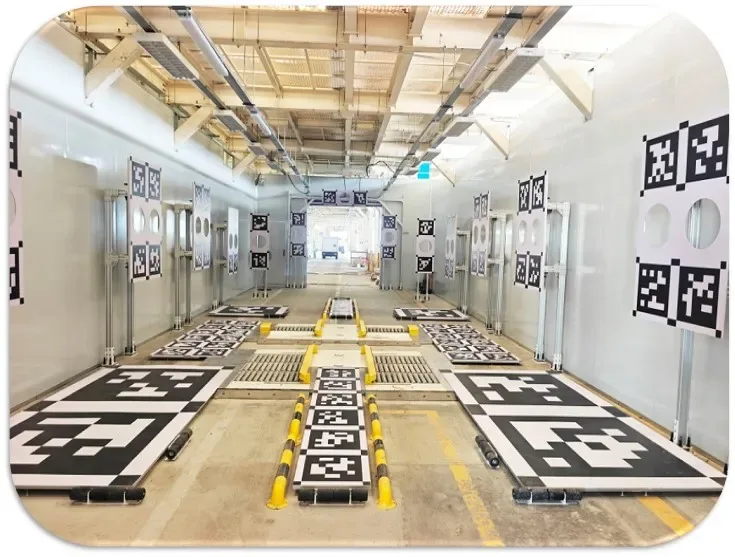
Autonomous Vehicle Calibration Room
تجهیزات کالیبراسیون کمک رانندگیفرآیند کالیبراسیون خودکار برای بردهای چند هدفه در اتاق کالیبراسیون حسگر سطح خودرو
جزئیات محصول
برای راهاندازی خودروهای خودران سطح ۳/۴ و تأیید تحقیق و توسعه، این سیستم یک محیط کالیبراسیون مشترک برای دوربینها، لیدار و رادار موج میلیمتری فراهم میکند. این سیستم دارای طراحی دما و نور ثابت، تعویض خودکار بین چندین برد هدف و یک فرآیند کالیبراسیون ساده است که آن را با خطوط تولید خودروهای خودران سازگار میکند.
- کالیبراسیون مشترک دوربین/لیدار/موج میلیمتری
- دما و نور ثابت، حذف متغیرهای محیطی
- تعویض خودکار برد هدف، فرآیند مبتنی بر چرخه
- ثبت خودکار دادهها و قابلیت ردیابی
محصولات مرتبط
مشاهده همه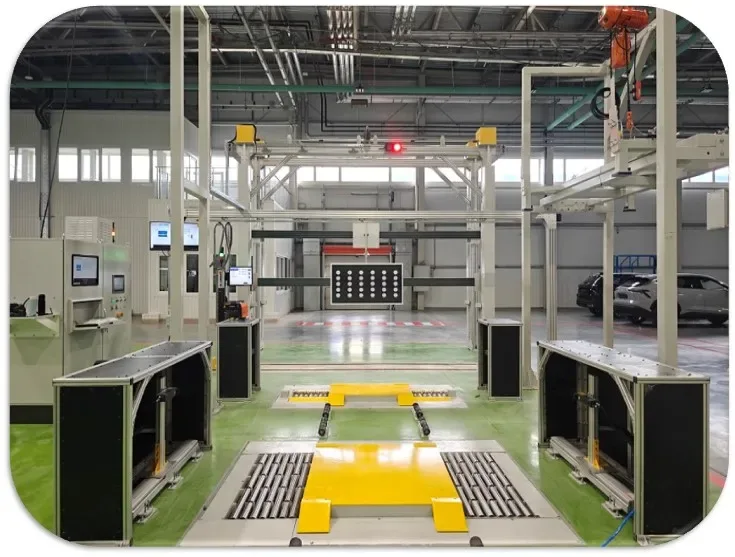
Integrated ADAS Station Calibration Frame
یک فیکسچر کالیبراسیون یکپارچه از جنس آلیاژ آلومینیوم برای تأیید نقطه صفر سیستم کالیبراسیون استفاده میشود.
اطلاعات بیشتر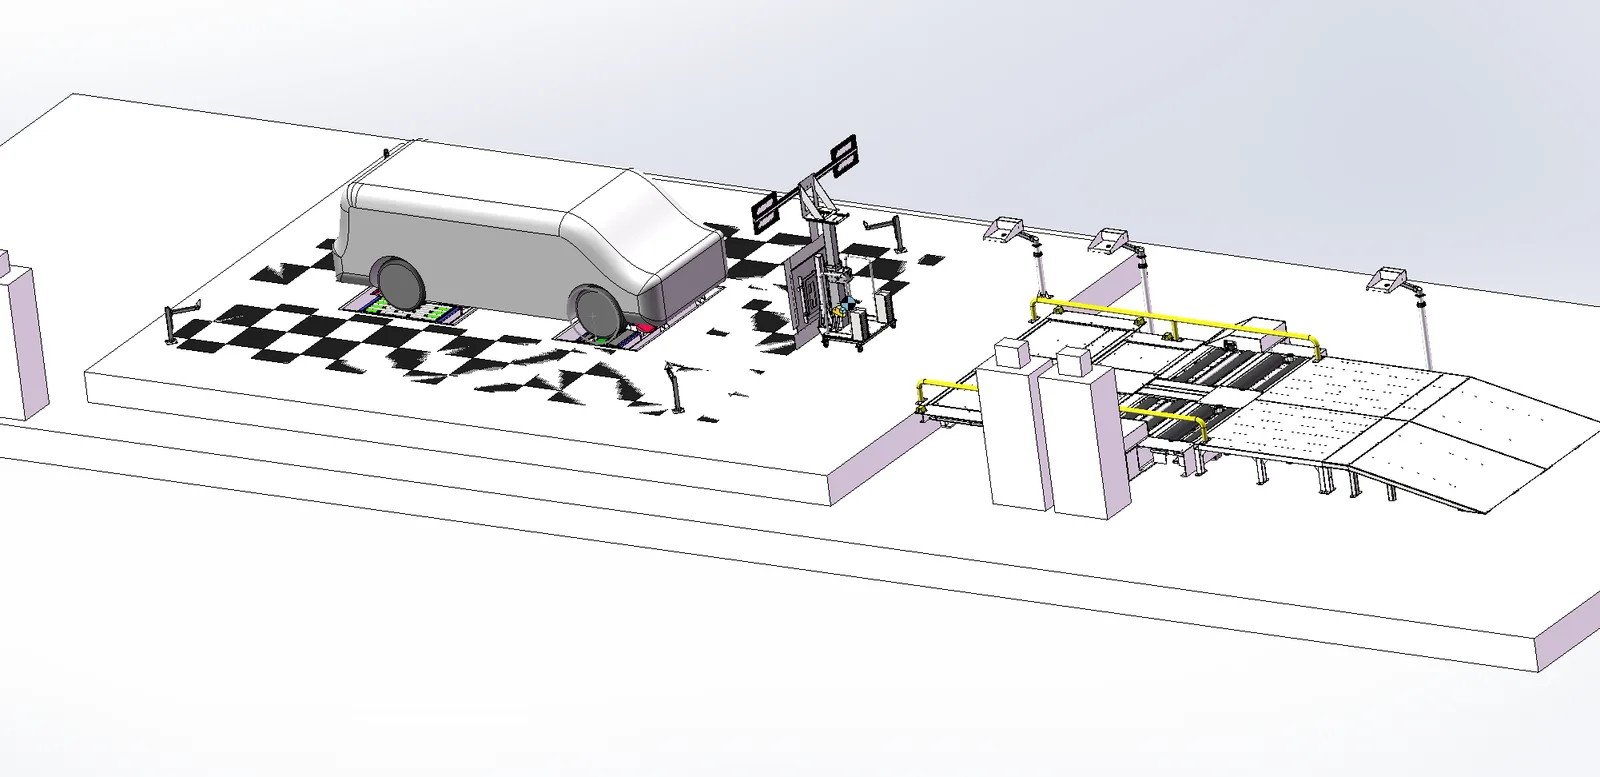
تجهیزات کالیبراسیون ساده ADAS
برای کالیبراسیون دوربینهای هشدار خروج از خط LDW، رادار جلو AEBS/FCW (نوع بازتابنده)، رادار گوشه BSD و دوربینهای دید محیطی AVM 360 استفاده میشود. ارتفاع کالیبراسیون LDW 1500-1700 میلیمتر، ارتفاع کالیبراسیون AEBS 500-800 میلیمتر است، دارای یک مکانیزم بالابری همزمان دو مرحلهای (چرخدنده حلزونی-چرخدنده حلزونی-قفسه)، یک مکانیزم حرکتی از نوع چرخ هدف با پینهای موقعیتیابی و مجهز به یک ماژول OBD بلوتوث بیسیم و نرمافزار کالیبراسیون/نوشتن است.
اطلاعات بیشتر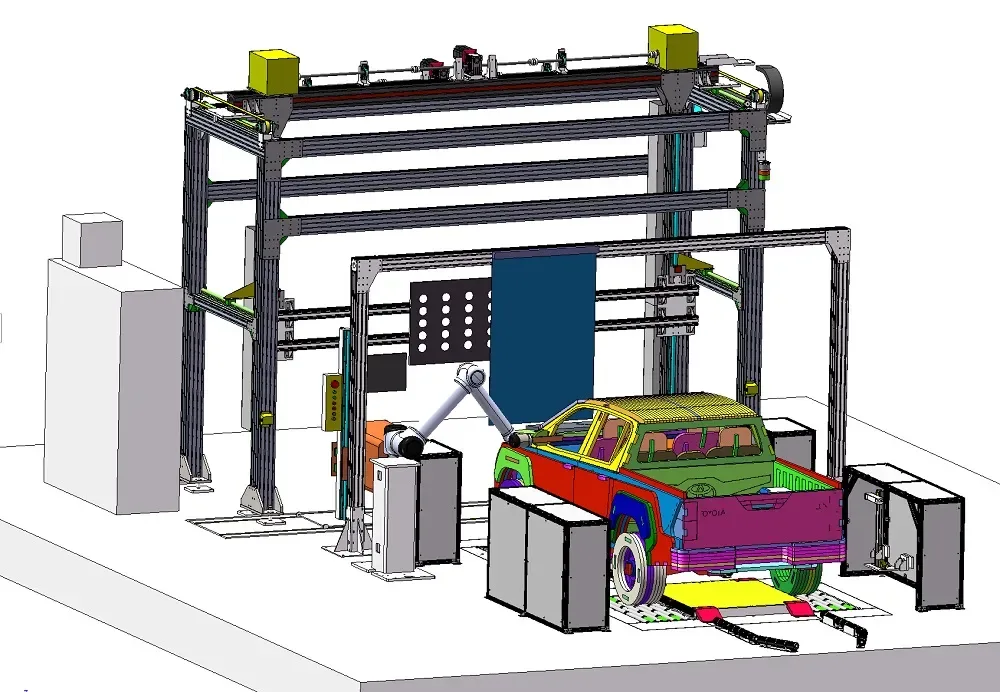
سیستم کالیبراسیون و تست HUD (رباتیک مشارکتی)
ربات مشارکتی شش محوره (UR10) دارای یک دوربین صنعتی SONY برای شبیهسازی نمونهبرداری چند موقعیتی از چشم انسان؛ سایهزنی خودکار صفحه نمایش برای از بین بردن تداخل محیطی؛ محافظتهای چندگانه از جمله اسکن ایمنی دوربین دوچشمی و تشخیص شیشه اولتراسونیک؛ و کالیبراسیون کاملاً خودکار PLC + IPC است.
اطلاعات بیشتر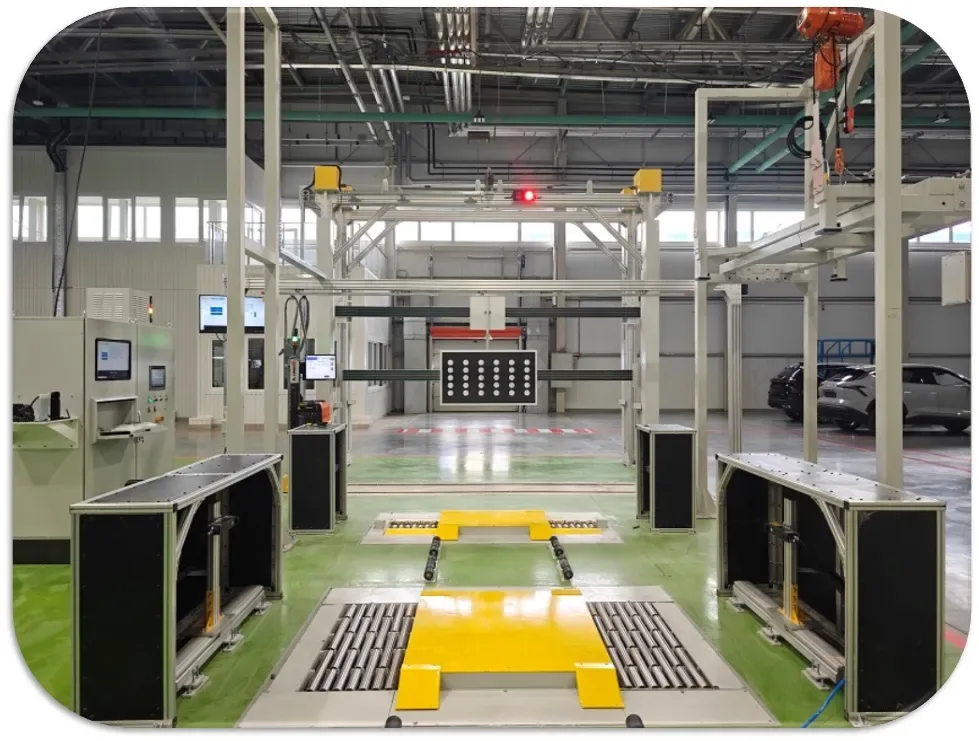
Wheel Arch Height Measuring Device
حسگر اندازهگیری ارتفاع قوس چرخ جلو (دوربین دوبعدی) از مثلثبندی لیزری برای اندازهگیری ارتفاع استفاده میکند. موقعیت لیزر خطی درون حسگر و زاویه آن با دوربین پس از کالیبراسیون ثابت میشود. یک لیزر قرمز ۶۳۵ نانومتری به صورت عمودی بر بالاترین نقطه قوس چرخ در صفحه محور جلو تابانده میشود. این تصویر توسط دوربین دوبعدی درون CCD ثبت و شناسایی میشود. نرمافزار نقطه عطف خط لیزر را محاسبه کرده و از روش مثلثبندی لیزری برای تعیین مختصات Y و Z نقطه عطف استفاده میکند. مختصات Z نشان دهنده ارتفاع قوس چرخ است.
اطلاعات بیشتر